

AB 1756-RM
AB 1756-RM
AB 1756-RM
3机械手控制系统组成
由于取工件和堆放工件都有定位精度要求,所以在机械手控制中,除了要对垂直手臂滑块气缸、气爪等普通气缸进行控制外,还要涉及到对水平手臂气缸以及机械手腰部回转的伺服控制。其中,机械手水平手臂气缸的伺服控制采用气动比例伺服控制系统;机械手的回转控制则采用三相混和式步进电机及其控制系统。考虑到机械手工作的稳定性、可靠性以及各种控制元器件连接的灵活性和方便性,对这种混合驱动机械手采用plc作为核心控制器,上述各控制对象都必须在plc的统一控制下协同工作(如图2所示),plc采用日本三菱公司的fx2n-32mr型plc(16点输入、16点输出)。
步进电机选用深圳白山机电公司的bs110hb3l142-04型三相混合式步进电机,最大扭矩:12nm;保持转矩:13.5nm;额定电流4.2a。步进电机驱动器性能的优劣,直接关系到步进电机的正常运行,必须合理选配。为此,我们仍选择白山公司与bs110三相混合式步进电机配套的q3hb220m等角度恒力矩细分型驱动器,定位精度可达30000步/转。为了确保步进电机控制的稳定性、可靠性以及便于日后维护,我们选择与fx2n系列plc配套的脉冲发生单元fx2n-1pg作为步进电机驱动器的控制单元[2]。plc通过扩展电缆、控制信号以及from/to指令对1pg进行控制,向1pg发出定位命令,然后由1pg通过向步进电机驱动器输出指定数量的脉冲(最大100kpps)来具体执行这个定位命令,从而最终实现plc对步进电机的伺服定位控制,既提高了控制的灵活性和可靠性,又便于控制程序的编写。
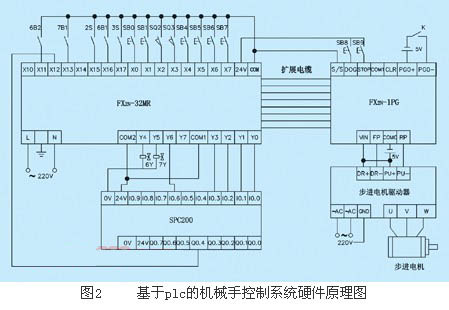
在图2中,fx2n-1pg的fp和rp分别与步进电机的dr-和pu-端子相连,表示输出脉冲类型分别为前向脉冲和反向脉冲。1pg的dog端为确定步进电机原点位置时所用。在调试时,当步进电机接近原点位置时,应通过此端对应的按钮接通24v电源,从而使步进电机开始以原点返回速度(爬行速度)转动,以便在到达设定的原点位置时方便于pg0端的控制。pg0+和pg0-为步进电机到达原点位置时的停转控制信号,需外加一个5v电源,正端接pg0+,负端通过开关k与pg0-相连。当步进电机在dog信号的控制下缓慢转动到达设定的原点位置时,可通过手动或行程开关触发pg0+和pg0-,使两端接通5v电源,于是电机停转,并将原点位置记录下来,存贮在1pg的bfm#26和#27这2个寄存器中,作为plc对步进电机进一步控制的基准和重要参数。
气动比例伺服控制系统采用德国festo公司的相关产品,主要由hmp坐标气缸、伺服定位控制器spc200以及与之配套的内置位移传感器mlo-pot-0225、气动伺服阀mpye-5-1/8-lf-010-b和伺服定位控制连接器spc-aif-pot等装置组成。在图2的控制系统硬件接线中,主要涉及其中spc200的dio数字量i/o模块的接线[3]。从该图中可见,一方面plc通过输出端y0-y3控制spc200的定位指令(recordselect工作方式)记录号选取,并通过y6启动伺服定位;另一方面spc200又通过定位任务完成信号q0.4(mc-a)将定位执行情况反馈到plc的输入端x12,以便于plc的程序控制。
在滑块气缸和气爪上都安装有磁性开关传感器,用于检测气缸活塞的位置。通过这些传感器的信号,并结合步进电机和气动伺服的启停信号,在plc的控制下,就能够对滑块气缸和气爪对应的电磁阀进行控制,进而实现气缸的动作。
4控制系统plc程序设计
4.1步进电机初始化控制程序
plc与1pg间通过from/to指令进行联系。通过to指令,plc将控制命令及参数写入1pg的缓存,而在1pg控制下,步进电机的运行状态则由plc通过from指令读入,以便程序处理。在图3所示的部分步进电机初始化程序中,plc一旦通电运行,便在每一个循环执行周期中将其m0~m15寄存器的内容写入1pg的操作命令缓存“bfm#25”中,控制1pg的工作。同时,plc还不断从1pg的“bfm#28”、“bfm#27”和“bfm#26”缓存中读入步进电机的运行状态和当前位置值,以便在逻辑控制中通过对这些输入值的处理来进一步控制机械手的动作。